Notifications
Clear all

Oct 15, 2026 8:30 am
This is test reference for
- Stepper Motor Shield YWRobot: https://diycnc.ca/product/stepper-motor-shield-for-a4988-drv8825-driver/
- Arduino UNO: https://diycnc.ca/product/uno-r3-board-atmega328p-arduino-compatible/
1 Reply
Oct 15, 2026 1:48 pm
Reference cirkit: https://app.cirkitdesigner.com/project/92846e97-70c3-4e48-bd21-e2beb951df20
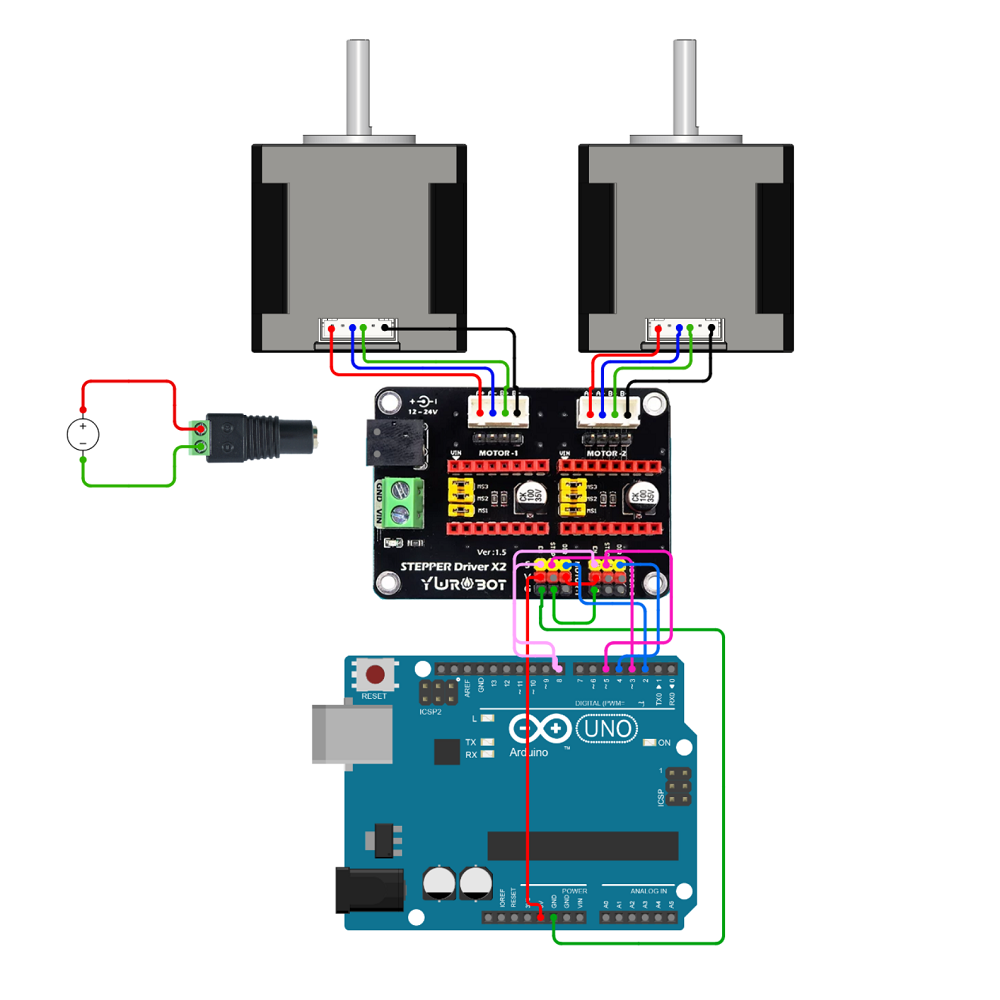
Testing script:
const int STEP1 = 3;
const int DIR1  = 2;

const int STEP2 = 5;
const int DIR2  = 4;

const int ENABLE_PIN = 8;

const int STEPS = 1000;       // 5 revolutions
const int PULSE_DELAY = 300;  // Faster speed

void setup() {
  pinMode(STEP1, OUTPUT);
  pinMode(DIR1, OUTPUT);

  pinMode(STEP2, OUTPUT);
  pinMode(DIR2, OUTPUT);

  pinMode(ENABLE_PIN, OUTPUT);

  digitalWrite(ENABLE_PIN, LOW); // Enable both drivers
}

void loop() {
  // Both motors forward
  digitalWrite(DIR1, HIGH);
  digitalWrite(DIR2, HIGH);

  for (int i = 0; i < STEPS; i++) {
    digitalWrite(STEP1, HIGH);
    digitalWrite(STEP2, HIGH);
    delayMicroseconds(PULSE_DELAY);

    digitalWrite(STEP1, LOW);
    digitalWrite(STEP2, LOW);
    delayMicroseconds(PULSE_DELAY);
  }

  delay(1000);

  // Both motors backward
  digitalWrite(DIR1, LOW);
  digitalWrite(DIR2, LOW);

  for (int i = 0; i < STEPS; i++) {
    digitalWrite(STEP1, HIGH);
    digitalWrite(STEP2, HIGH);
    delayMicroseconds(PULSE_DELAY);

    digitalWrite(STEP1, LOW);
    digitalWrite(STEP2, LOW);
    delayMicroseconds(PULSE_DELAY);
  }

  delay(1000);
}